


Industrijski robot
Zakaj izbrati HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Naše podjetje je mehansko proizvodno podjetje, prej tovarna za proizvodnjo dvižnih strojev, ustanovljeno leta 2005. Nahaja se v okrožju Qingyuan, mesto Baoding, provinca Hebei, Kitajska, znano kot domače mesto dvižnih strojev, pokriva površino 3200 kvadratnih metrov, z naprednimi proizvodne opreme in celovitega sistema vodenja kakovosti, smo zavezani k zagotavljanju visokokakovostnih storitev strojne proizvodnje strankam.
Strokovna tehnična ekipa
Imamo visoko usposobljeno ekipo z močno tehnično močjo in več kot 100 izkušenimi zaposlenimi. Vztrajamo pri nenehnih inovacijah in imamo vrsto neodvisno razvitih natančnih proizvodnih tehnologij in opreme.
Širok nabor izdelkov
Naši izdelki zajemajo različno mehansko opremo, kot so naprave proti padcu, elektronske tehtnice, manipulatorske roke itd.; Hkrati lahko proizvodnjo prilagodimo tudi potrebam strank.
Zagotavljanje kakovosti
Strogo sledimo zahtevam sistema vodenja kakovosti ISO9001 za proizvodnjo in vsi izdelki so prejeli certifikat CE z visokim tržnim deležem. Hkrati imamo tudi napredne proizvodne linije, ki strankam zagotavljajo visoko kakovostno mehansko opremo.
Strokovna storitev
Zagotavljamo odlične poprodajne storitve, spremljamo uporabo in zagotavljamo pozitivne povratne informacije. Hitro se bomo odzvali v 24 urah in strankam ponudili rešitve.


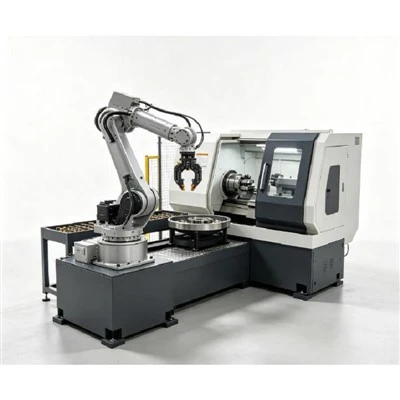
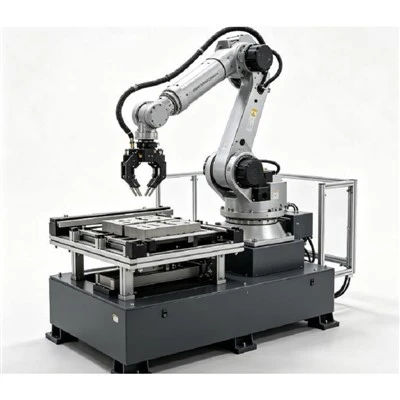


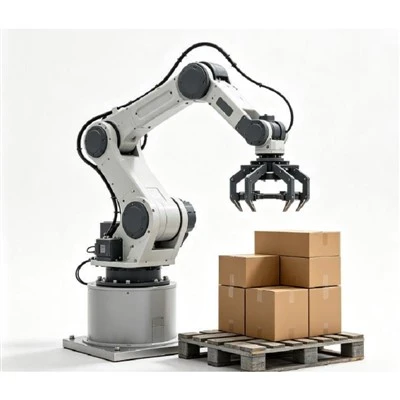
Kaj je industrijski robot?
Industrijski robot je tisti, ki je bil razvit za avtomatizacijo intenzivnih proizvodnih nalog, kot so tiste, ki jih zahteva nenehno premikajoča se tekoča linija. Kot veliki, težki roboti so postavljeni na fiksne položaje znotraj industrijskega obrata in vse druge naloge in procesi delavcev se vrtijo okoli njih.

Značilnosti industrijskega robota EMET
Natančnost in točnost:Industrijski roboti so zasnovani za natančne in natančne premike, kar zagotavlja, da lahko opravljajo naloge z visoko stopnjo natančnosti.
Prilagodljivost programiranja:Te robote je mogoče programirati za izvajanje širokega nabora nalog, zaradi česar so prilagodljivi različnim proizvodnim procesom.
Ponovljivost:Industrijski roboti lahko dosledno ponavljajo naloge brez zmanjšanja natančnosti, kar prispeva k zanesljivim in enotnim proizvodnim procesom.
Hitrost in učinkovitost:Sposobni so delovati pri visokih hitrostih, kar vodi do povečane učinkovitosti v proizvodnih procesih.
Nosilnost:Industrijski roboti so opremljeni z različnimi nosilnostmi, kar jim omogoča rokovanje z različnimi težami in velikostmi materialov ali izdelkov.
Varnostne funkcije:Napredne varnostne funkcije, kot so senzorji in sistemi za zaznavanje trkov, zagotavljajo varno delovno okolje s preprečevanjem nesreč in trkov z ljudmi ali drugimi predmeti.
Vsestranskost končnih efektorjev:Končni efektor ali orodje, pritrjeno na robota, je mogoče prilagoditi za posebne naloge, s čimer se poveča sposobnost robota za izvajanje različnih operacij.
Integracija z drugimi sistemi:Industrijske robote je mogoče integrirati z drugimi proizvodnimi sistemi, kar ustvari brezhibno in avtomatizirano proizvodno linijo.
Daljinski nadzor in nadzor:Nekateri roboti ponujajo zmožnosti nadzora in nadzora na daljavo, kar operaterjem omogoča upravljanje in spremljanje delovanja robota na daljavo.
Energetska učinkovitost:Številni industrijski roboti so zasnovani tako, da so energetsko učinkoviti, kar pomaga zmanjšati operativne stroške in vpliv na okolje.
Prilagodljivo učenje:Nekateri napredni industrijski roboti so opremljeni z zmožnostmi prilagodljivega učenja, kar jim omogoča, da sčasoma izboljšajo svojo zmogljivost z izkušnjami in analizo podatkov.
Dolga življenjska doba:Industrijski roboti so zgrajeni tako, da prenesejo težka industrijska okolja, kar zagotavlja dolgo življenjsko dobo z minimalnimi zahtevami po vzdrževanju.
Modularnost:Modularne zasnove omogočajo enostavne nadgradnje in modifikacije, kar podjetjem omogoča prilagajanje robota spreminjajočim se proizvodnim potrebam.
Integracija z industrijo 4.0 Tehnologije:Industrijski roboti se pogosto integrirajo s tehnologijami Industry 4.0, kot sta povezljivost IoT (Internet of Things) in podatkovna analitika, s čimer se povečata splošna učinkovitost in nadzor proizvodnje.

Sodelujoči roboti
Sodelujoči roboti ali koboti so roboti, ki lahko neposredno in varno komunicirajo z ljudmi v skupnem delovnem prostoru. Na trgu je veliko vrst in znamk sodelovalnih robotov.
Kartezijanski roboti
Kartezični roboti, imenovani tudi linearni roboti ali portalni roboti, so industrijski roboti, ki delujejo na treh linearnih oseh, ki uporabljajo kartezični koordinatni sistem (X, Y in Z), kar pomeni, da se premikajo v ravnih črtah na 3-osi (gor in dol, noter in ven ter od strani do strani). Kartezični roboti so priljubljena izbira, ker so zelo prilagodljivi v svojih konfiguracijah, kar uporabnikom omogoča prilagajanje hitrosti, natančnosti, dolžine in velikosti robota. Kartezični roboti so eden najpogosteje uporabljenih tipov robotov za industrijske aplikacije in se pogosto uporabljajo za CNC stroje in 3D tiskanje.
Roboti SCARA
SCARA je kratica za Selective Compliance Assembly Robot Arm ali Selective Compliance Articulated Robot Arm. Roboti SCARA delujejo na 3-osi (X, Y in Z) in imajo tudi rotacijsko gibanje. Roboti SCARA se odlikujejo po bočnih gibih in se običajno hitreje premikajo ter imajo lažjo integracijo kot kartezični roboti. Običajno se roboti SCARA uporabljajo za montažo in paletiranje ter uporabo v biomedicini.
Zgibni roboti
Mehansko gibanje in konfiguracija zglobnih robotov je zelo podobna človeški roki. Roka je nameščena na podlago z vrtljivim spojem. Sama roka ima lahko od dva rotacijska sklepa do deset rotacijskih sklepov, ki delujejo kot osi, pri čemer vsak dodatni sklep ali os omogoča večjo stopnjo gibanja. Večina zgibnih robotov uporablja štiri ali šest osi. Tipične uporabe zgibnih robotov so sestavljanje, obločno varjenje, ravnanje z materialom, vzdrževanje strojev in pakiranje.
Cilindrični roboti
Cilindrični roboti imajo rotacijski zgib na dnu in prizmatični zgib za povezavo povezav. Roboti imajo cilindrično oblikovan delovni ovoj, kar dosežemo z vrtljivo gredjo in raztegljivo roko, ki se premika v navpičnem in drsnem gibanju. Cilindrični roboti se zaradi svoje kompaktne zasnove pogosto uporabljajo v tesnih delovnih prostorih za enostavno sestavljanje, vzdrževanje strojev ali nanašanje premazov.
Delta roboti
Delta roboti ali vzporedni roboti imajo tri roke, povezane z enim samim podstavkom, ki je nameščen nad delovnim prostorom. Roboti Delta delujejo v obliki kupole in se lahko premikajo nežno in natančno pri visokih hitrostih, saj vsak sklep končnega efektorja neposredno nadzirajo vse tri roke. Roboti Delta se pogosto uporabljajo za hitro izbiranje in nameščanje aplikacij v prehrambeni, farmacevtski in elektronski industriji.
Polarni roboti
Polar roboti ali sferični roboti imajo roko z dvema rotacijskima in enim linearnim sklepom, ki je na podlago povezana z zasučnim zglobom. Osi robota skupaj tvorita polarno koordinato, ki robotu omogoča sferično delovno ovojnico. Polar Robots so priznani kot ena prvih vrst industrijskih robotov, ki so jih kdajkoli razvili. Roboti Polar se običajno uporabljajo za tlačno litje, brizganje, varjenje in ravnanje z materiali.
Prednosti industrijskega robota
Boljša kakovost in doslednost
Skupaj z drugo tehnologijo – kot je industrijski internet stvari (IIoT) ali roboti za 3D-tiskanje – lahko industrijski roboti zagotovijo boljšo kakovost proizvodnje ter natančnejše in zanesljivejše procese. Dodatne prednosti vključujejo tudi skrajšane čase ciklov in spremljanje v realnem času za izboljšanje praks preventivnega vzdrževanja.
Največja produktivnost in prepustnost
Industrijski robot poveča hitrost proizvodnih procesov, deloma z delovanjem 24/7. Roboti ne potrebujejo odmorov ali menjav izmene. Hitrost in zanesljivost robotov na koncu skrajšata čas cikla in povečata pretok.

Večja varnost
Uporaba robotov za ponavljajoče se naloge pomeni manjše tveganje za poškodbe delavcev, zlasti kadar mora proizvodnja potekati v neugodnih razmerah. Poleg tega lahko nadzorniki nadzirajo proces na spletu ali z oddaljene lokacije.
Zmanjšani neposredni stroški dela
Stroški, ko oseba upravlja s številnimi proizvodnimi postopki, so pogosto dražji od robota. To lahko tudi sprosti delavce, tako da se lahko njihove spretnosti in strokovno znanje uporabijo na drugih poslovnih področjih, kot so inženiring, programiranje in vzdrževanje.
Uporaba industrijskega robota
Obločno varjenje
Obločno varjenje ali robotsko varjenje je postalo običajno v osemdesetih letih prejšnjega stoletja. Ena od gonilnih sil za prehod na robotsko varjenje je izboljšanje varnosti delavcev pred opeklinami in vdihavanjem nevarnih hlapov.
Točkovno varjenje
Točkovno varjenje spoji dve kontaktni kovinski površini z usmerjanjem velikega toka skozi točko, ki stopi kovino in oblikuje zvar, dostavljen na točko v zelo kratkem času (približno deset milisekund).
Ravnanje z materiali
Roboti za ravnanje z materialom se uporabljajo za premikanje, pakiranje in izbiranje izdelkov. Prav tako lahko avtomatizirajo funkcije, povezane s prenosom delov iz enega kosa opreme v drugega. Zmanjšajo se neposredni stroški dela in odpade večina dolgočasnih in nevarnih dejavnosti, ki jih tradicionalno opravlja človeško delo.
Oskrba strojev
Robotska avtomatizacija za vzdrževanje strojev je postopek nalaganja in razkladanja surovin v stroje za obdelavo in nadzor nad strojem, medtem ko ta opravlja delo.
Slika
Robotsko barvanje se uporablja v avtomobilski proizvodnji in številnih drugih panogah, saj povečuje kakovost in konsistenco izdelka. Prihranki pri stroških se dosežejo tudi z manj predelav.
Pobiranje, pakiranje in paletiranje
Večino izdelkov obdelamo večkrat pred končnim pošiljanjem. Robotsko pobiranje in pakiranje poveča hitrost in natančnost ter zniža proizvodne stroške.
Montaža
Roboti rutinsko sestavljajo izdelke, s čimer odpravijo dolgočasna in utrujajoča opravila. Roboti povečajo proizvodnjo in zmanjšajo operativne stroške.
Mehansko rezanje, brušenje, odstranjevanje robov in poliranje
Vgrajevanje spretnosti v robote zagotavlja možnost proizvodnje, ki jo je sicer zelo težko avtomatizirati. Primer tega je proizvodnja ortopedskih vsadkov, kot so kolenski in kolčni sklepi. Ročno brušenje in poliranje kolčnega sklepa lahko običajno traja 45-90 minut, medtem ko lahko robot izvede isto funkcijo v samo nekaj minutah.
Materiali za lepljenje, tesnjenje in brizganje
Roboti za tesnjenje so izdelani s številnimi konfiguracijami robotske roke, ki robotu omogočajo nanašanje lepila na katero koli vrsto izdelka. Glavna prednost te aplikacije je povečana kakovost, hitrost in konsistentnost končnega izdelka.
Drugi procesi
Sem spadajo roboti za pregledovanje, rezanje z vodnim curkom in spajkanje.
Kako izbrati industrijskega robota
Prilagodljivost
Če vaša aplikacija zahteva pet ali šest prostostnih stopinj, boste verjetno potrebovali zgibnega robota. Če potrebujete samo eno ali dve sekiri, lahko izberete cenejši model.
Hitrost
Če vaše delovanje potrebuje zelo visoko proizvodno hitrost, priporočamo delta robota.
Prostor in odtis
Kartezični ali delta robot bo nudil prednost manjšega odtisa, ki bo zavzel manj tovarniškega prostora.
Inženiring
Upoštevajte stroške oblikovanja, montaže in namestitve.
Zanesljivost
Mehanska okvara lahko povzroči drage zamude pri proizvodnji. Če je z vašimi roboti enostavno odpraviti težave in jih popraviti, lahko povečate proizvodnjo z minimalnimi zamudami.
Vzdrževanje industrijskega robota
Dnevni pregledi
Nekatere bistvene funkcije bi se morale izvajati vsak dan, da bi zagotovili, da industrijski roboti delujejo v skladu s standardi. Ti pregledi so površni, vendar bodo odkrili večino očitnih težav z industrijskimi roboti, preden ti začnejo vsakodnevno delovati. Ti pregledi so naslednji:
Vizualno preverite zunanje komponente glede poškodb in obrabe.
Odstranite prah ali umazanijo s senzorjev ali optičnih komponent.
Preverite, ali pušča mast ali olje, ter po potrebi očistite in ponovno napolnite.
Poslušajte morebitne prekomerne vibracije ali nenavadne zvoke.
Mesečni pregledi
Mesečni pregledi bi morali biti podrobnejši od dnevnih, vendar so še vedno večinoma površni. Ti bodo ujeli morebitne operativne težave in preprečili večino težav, ki se pojavijo:
Očistite in prezračite hladilne ventilatorje krmilnika robota, da povečate pretok zraka.
Varnostno kopirajte pomnilnik krmilnika robota.
Dokončajte vizualni pregled robota v gibanju, preverite robota, snop in kable.
Četrtletni pregledi
Četrtletni pregledi so celo bolj podrobni kot mesečni pregledi in se osredotočajo na varnostne elemente in opremo. Ti pregledi vključujejo naslednje:
Preverite vse povezave med robotom in vsemi napajalniki, ventilatorji ali varnostno opremo.
Preverite, ali so vsi kabli enote prepognjeni, stisnjeni, ureznini, pretrgani ali zrahljani priključki.
Zategnite vse vijake, zlasti zunanje pritrdilne vijake.
Podrobno očistite mehansko enoto, da odstranite ostružke ali ostanke.
Letni pregledi
Letni pregledi morajo biti zelo podrobni, da zajamejo vse vidike delovanja stroja. To je čas, da pregledate meritve zmogljivosti iz prejšnjega leta, da vidite, ali je stroj pokazal kakršne koli znake upočasnitve ali porabe več energije kot običajno. Nekatera preverjanja vključujejo naslednje:
Priporočljivo je, da vsako leto zamenjate baterije v mehanski enoti, RAM-u, APC-ju in CPE-ju. Bistveno je zagotoviti, da se te baterije ne izpraznijo, saj lahko to povzroči resne težave pri delovanju.
Zamenjajte mast in olje ter se prepričajte, da ste izbrali možnosti, ki jih priporoča proizvajalec.
Preverite delovanje zavore, da se prepričate, da ni zamud.
Opravite temeljite funkcionalne preizkuse, da zagotovite, da robot izpolnjuje specifikacije.
Komponente industrijskega robota
Krmilnik so v bistvu robotovi možgani. To je specializiran računalnik, ki komunicira z robotom in mu pove, kaj naj naredi. To je povezava med človekom operaterjem in robotom. Krmilnik obsega komponente strojne in programske opreme za opravljanje različnih nalog, od nadzora gibanja do obdelave podatkov.
Robotska roka je ključni del katerega koli industrijskega robotskega sistema. Robotska roka posnema gibe človeške roke in je sestavljena iz treh glavnih delov: osnove, rame in podlakti. Ti deli imajo spoje in električne motorje za nadzor njihovega gibanja, kar zagotavlja prožnost in natančnost.
Vsak sklep zagotavlja industrijskemu robotu določeno stopnjo svobode. Na primer, rama se premika gor in dol, komolec naprej in nazaj, zapestje pa omogoča končnemu efektorju (v bistvu robotova roka), da zgrabi in manipulira s predmeti.
Znani tudi kot orodja na koncu roke, so končni efektorji roke robotov. Končni efektorji so na voljo v različnih vrstah, odvisno od uporabe. Nekateri roboti imajo več končnih efektorjev, ki jih je mogoče po potrebi zamenjati glede na nalogo. Dva pogosta končna dejavnika sta prijemala in orodje.
Proizvajalci pogosto ustvarijo končne efektorje po meri, da zadostijo posebnim potrebam. Na primer, v avtomobilski industriji roboti med sestavljanjem uporabljajo končne efektorje, zasnovane za rokovanje z deli, kot so vrata, sedeži ali motorji.
Senzorji so v bistvu robotova čutila in igrajo pomembno vlogo pri delovanju teh robotov. Zagotavljajo ključne informacije o okolici robota in mu omogočajo sprejemanje odločitev v realnem času. Najpogostejši tipi so sistemi za vid in mikrofoni, ki delujejo kot robotove oči in ušesa.
Pogonski sistem je tisti, ki poganja robotove gibe. Zagotavlja silo in gibanje, potrebno za premikanje delov robota. Obstajajo tri glavne vrste pogonskih sistemov: hidravlični, električni in pnevmatski. Izbira med temi pogonskimi sistemi je odvisna od posebnih potreb robota in nalog, za katere je zasnovan.
Naša tovarna
Imamo popolno tovarniško proizvodnjo, nadzor kakovosti in dostavo.

Najboljši vodnik s pogostimi vprašanji o industrijskem robotu
V: Kaj je industrijski robot?
V: Za kaj se uporabljajo industrijski roboti?
V: Katere so različne vrste industrijskih robotov?
V: Kaj je zgibni robot?
V: Kaj je robot SCARA?
V: Kakšni so varnostni vidiki pri delu z industrijskimi roboti?
V: Kakšna je prihodnost industrijske robotike?
V: Kakšna je cena industrijskega robota?
V: Kakšne so prednosti uporabe industrijskih robotov?
V: Kakšne so slabosti uporabe industrijskih robotov?
V: Kako delujejo industrijski roboti?
V: Kakšna je razlika med programiranjem in poučevanjem industrijskega robota?
V: Kakšna vrsta programskega jezika se uporablja za industrijske robote?
V: Katere veščine so potrebne za delo z industrijskimi roboti?
V: Kakšna je vloga senzorjev v industrijskih robotih?
V: Kakšna je vloga končnih efektorjev pri industrijskih robotih?
V: Kaj je sodelujoči robot?
V: Kakšna je razlika med tradicionalnim industrijskim robotom in sodelovalnim robotom?
V: Kakšne so prednosti uporabe sodelujočih robotov?
V: Kateri so primeri nalog, primernih za sodelujoče robote?